Robot Fleet Management
Robot Fleet Management란?
다양한 종류의 로봇 도입이 증가함에 따라 이를 개별적으로 운영하고 관리하는 것은 점점 더 복잡하고 비효율적인 과제가 되고 있습니다.
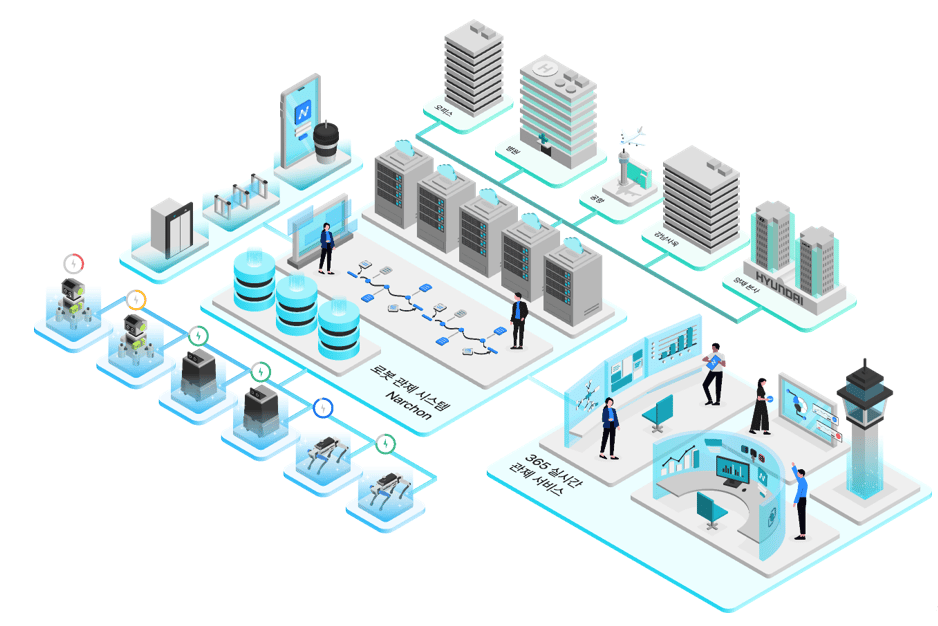
Robot Fleet Management 시스템 Narchon은 로보틱스랩에서 개발 중인 다양한 로봇과 연관 서비스를 네트워크 기반으로 통합하여 개발, 운영, 관리하기 위한 핵심 솔루션입니다. 다종·다수의 이기종 로봇을 효율적으로 통합 관리하고, 로봇·빌딩 관제 시스템 및 외부 인프라와의 연동을 통해 사용자에게 최적화된 로봇 서비스를 제공하는 것을 목표로 합니다.
[ 로봇, 시나리오 모니터링 ]
로보틱스랩에서는 효과적인 관제 서비스를 만들기 위해
① BPMN2.0 기반의 로봇 관제 시스템 - Narchon,
② 사용자-로봇-서버의 유기적인 연결을 위한 로봇 Agent
③ 건물 내·외 엘리베이터, 게이트 및 기타 서비스 연동을 포함한 솔루션을 개발하고 있습니다.
1. Workflow / 시나리오 설계 및 관리
로보틱스랩은 다양한 환경에서 다수의 로봇을 안정적이고 효율적으로 운영·관리할 수 있는 통합 관제 시스템을 개발하고 있습니다. 로봇 서비스의 목적에 따라 **워크플로우(Workflow)**를 정의하고, **스케줄링(Scheduling)**을 통해 여러 대의 로봇을 실시간으로 제어 및 관리할 수 있도록 지원합니다. 이를 기반으로, 다양한 환경에서도 최적의 주행 경로를 제공하기 위한 다중로봇 기반의 동적 멀티 라우팅(Dynamic Multi Routing) 기술을 연구하고 있습니다.
특히, 로봇과 관제 시스템 각각의 목적과 기능에 따라 워크플로우를 분리 실행하면서도 상호 동기화할 수 있는 **하이브리드 워크플로우 엔진(Hybrid Workflow Engine)**을 독자적으로 개발하여 적용하고 있습니다. 이 엔진은 로봇 제어, 서비스 연동, 인프라 통합 등 다양한 기능을 로봇 단과 서버 단에서 유기적으로 분산 실행함으로써, 복잡한 서비스 시나리오에서도 유연하고 확장성 있는 로봇 운영을 가능하게 합니다.
[ 로봇 작업 편집 ]
개별 로봇의 Task뿐만 아니라 외부 인프라 연동, 로봇 경로(라우팅) 설정, 운영 정책, 예외 상황 및 장애 조치, AI 학습 시나리오까지 하나의 워크플로우 안에서 통합적으로 설계하고 관리할 수 있습니다.
BPMN 2.0 기반의 로봇 특화 워크플로우 엔진과 자체 개발한 사용자 인터페이스(GUI) 편집 툴을 제공하여, 복잡한 로봇 서비스 시나리오를 직관적으로 설계하고 관리하는 기능을 제공하고
자동화된 관리방법을 연구합니다..
2. 통합 로봇 운영 및 제어
[ 교착 상태 방지를 위한 다중로봇 주행제어 ]
실내외 환경에서 층별 또는 존(Zone)별 트래픽 데이터를 기반으로 로봇 주행을 효율적으로 관리함으로써, 복도나 교차로와 같은 혼잡 구역에서도 여러 대의 로봇이 원활하게 운영될 수 있도록 합니다. 특히, 자율주행 기반의 회피 주행 기능과 함께, 좁은 공간에서의 안정적인 서비스 제공을 위해 로봇 간 양보 주행을 지원하며, 보안 게이트 통과 시에도 정지 없이 자연스럽게 이동할 수 있는 심리스한 무중단 주행 기능을 구현합니다.
또한, 특정 영역(예: 출입 금지 구역, 속도 제한 구역 등)에 대한 정밀한 트래픽 제어, 층별 혼잡도를 고려한 동선 최적화, 주요 지점(POI) 그룹 기반의 트래픽 분산 관리 등 고도화된 주행 관리 시스템을 개발하여, 복잡한 환경에서도 안정적이고 효율적인 로봇 운영을 가능하게 합니다.
3. 모니터링, 분석 및 시스템 연동
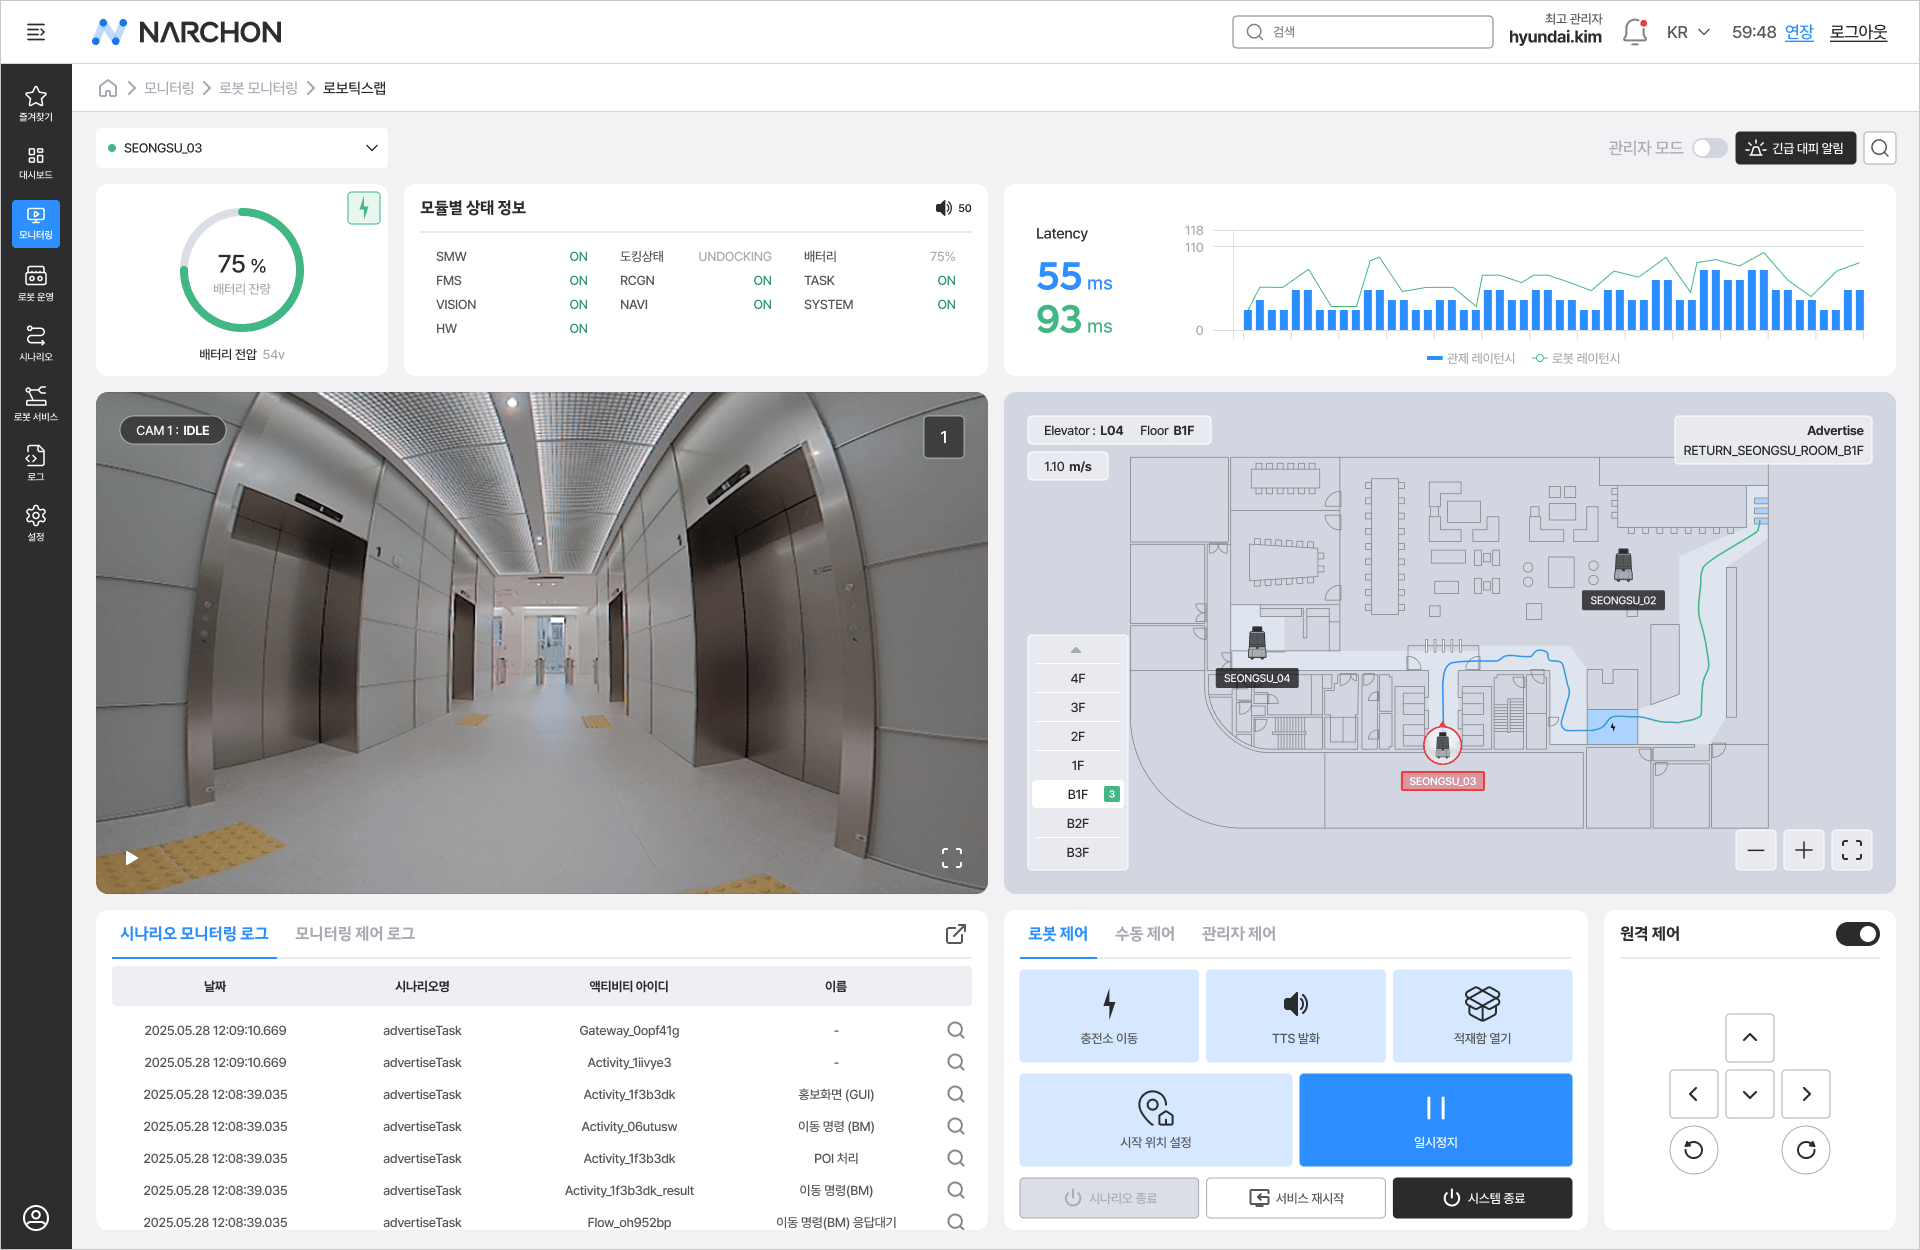
[ 로봇 통합 모니터링 및 리포트 ]
실시간으로 로봇 및 시스템의 이상 상태를 감지하고 관리자에게 즉시 알람을 제공하여 신속한 대응이 가능하도록 합니다.
대용량 AI 분석 엔진 개발과 머신러닝 기반의 이상 데이터 탐지 기술을 통해 Raw 데이터를 수집하고, 운영 효율성을 지속적으로 개선하여 문제점을 사전에 예측할 수 있는 기능을 제공하며,
이를 위한 로봇 운영 리포팅 및 데이터 시각화 기술을 함께 연구합니다.
4. 로봇 IntelliAgent
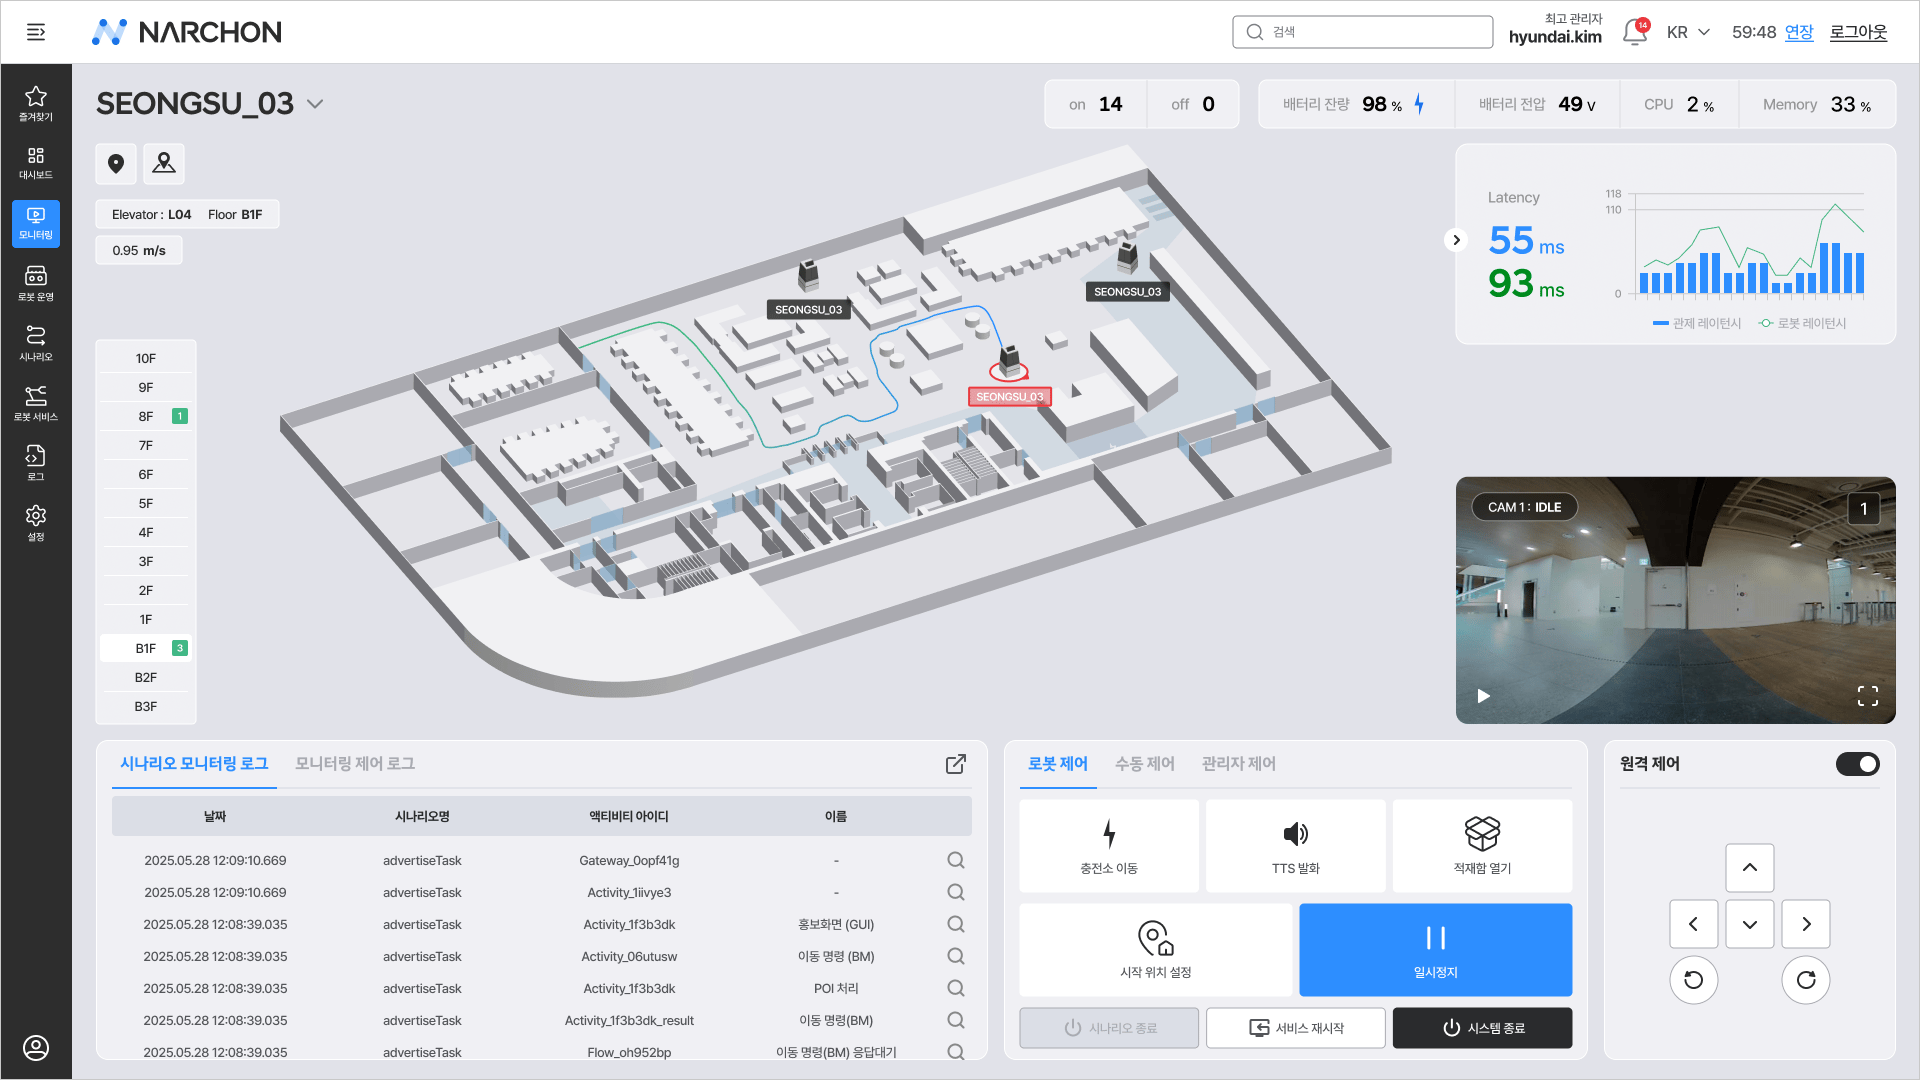
[ Narchon 인텔리에이전트(IntelliAgent) 기반 서비스]
실시간성과 안정성을 확보하기 위해 WebRTC, RSocket, RESTful API, HTTP/2 등 다양한 통신 프로토콜과 Message Queue를 조합하여, 실내외 및 지하 등 불안정한 네트워크 환경에서도 안정적인 관제 서비스를 제공할 수 있는 최적의 통신 솔루션을 연구하고 있습니다.
또한 로봇 서비스의 확장성과 유지 관리를 위해 Narchon 전용 로봇 인텔리에이전트(IntelliAgent)를 개발하고 있으며, 이 에이전트는 로봇 펌웨어, GUI, 시나리오 등 고수준(High-Level) 소프트웨어의 OTA(Over-The-Air) 업데이트를 지원하여, 로봇의 최신 상태 유지와 관리 편의성을 높입니다.
IntelliAgent에는 BPMN 기반의 로봇 제어 전용 워크플로우 엔진이 내장되어 있어, 관제 서버와의 실시간 작업 동기화를 통해 무선 통신이 일시적으로 끊기더라도 작업 우선순위에 따라 안전 공간으로 이동하거나, 남은 작업을 실행하고, 주행을 재개하는 등 자율적으로 판단하여, 통신 상태가 불안정한 환경에서도 안정적인 작업 수행이 가능하도록 지원합니다.
아울러, 효과적인 사용자-로봇 연결을 위해 로봇 기능 구동 모듈과 서버를 연동한 실시간 제어 및 콘텐츠 업데이트가 가능한 통합 에이전트 프레임워크도 함께 개발하고 있습니다. 이를 통해 다양한 로봇 서비스를 하나의 플랫폼에서 통합적으로 관리할 수 있습니다.
5. 건물/사업지 인프라 및 외부 서비스 연동
클라우드 인프라를 기반으로 엘리베이터, 자동문, 스크린도어 등 다양한 외부 인프라와의 연동 기술을 적극 도입하여 로봇의 활동 영역을 확장합니다. 외부 서비스 업체와의 연동 개발을 위해 표준화된 API 서버 및 연동 규격을 제공하고, 범용 인프라 서버를 개발합니다.
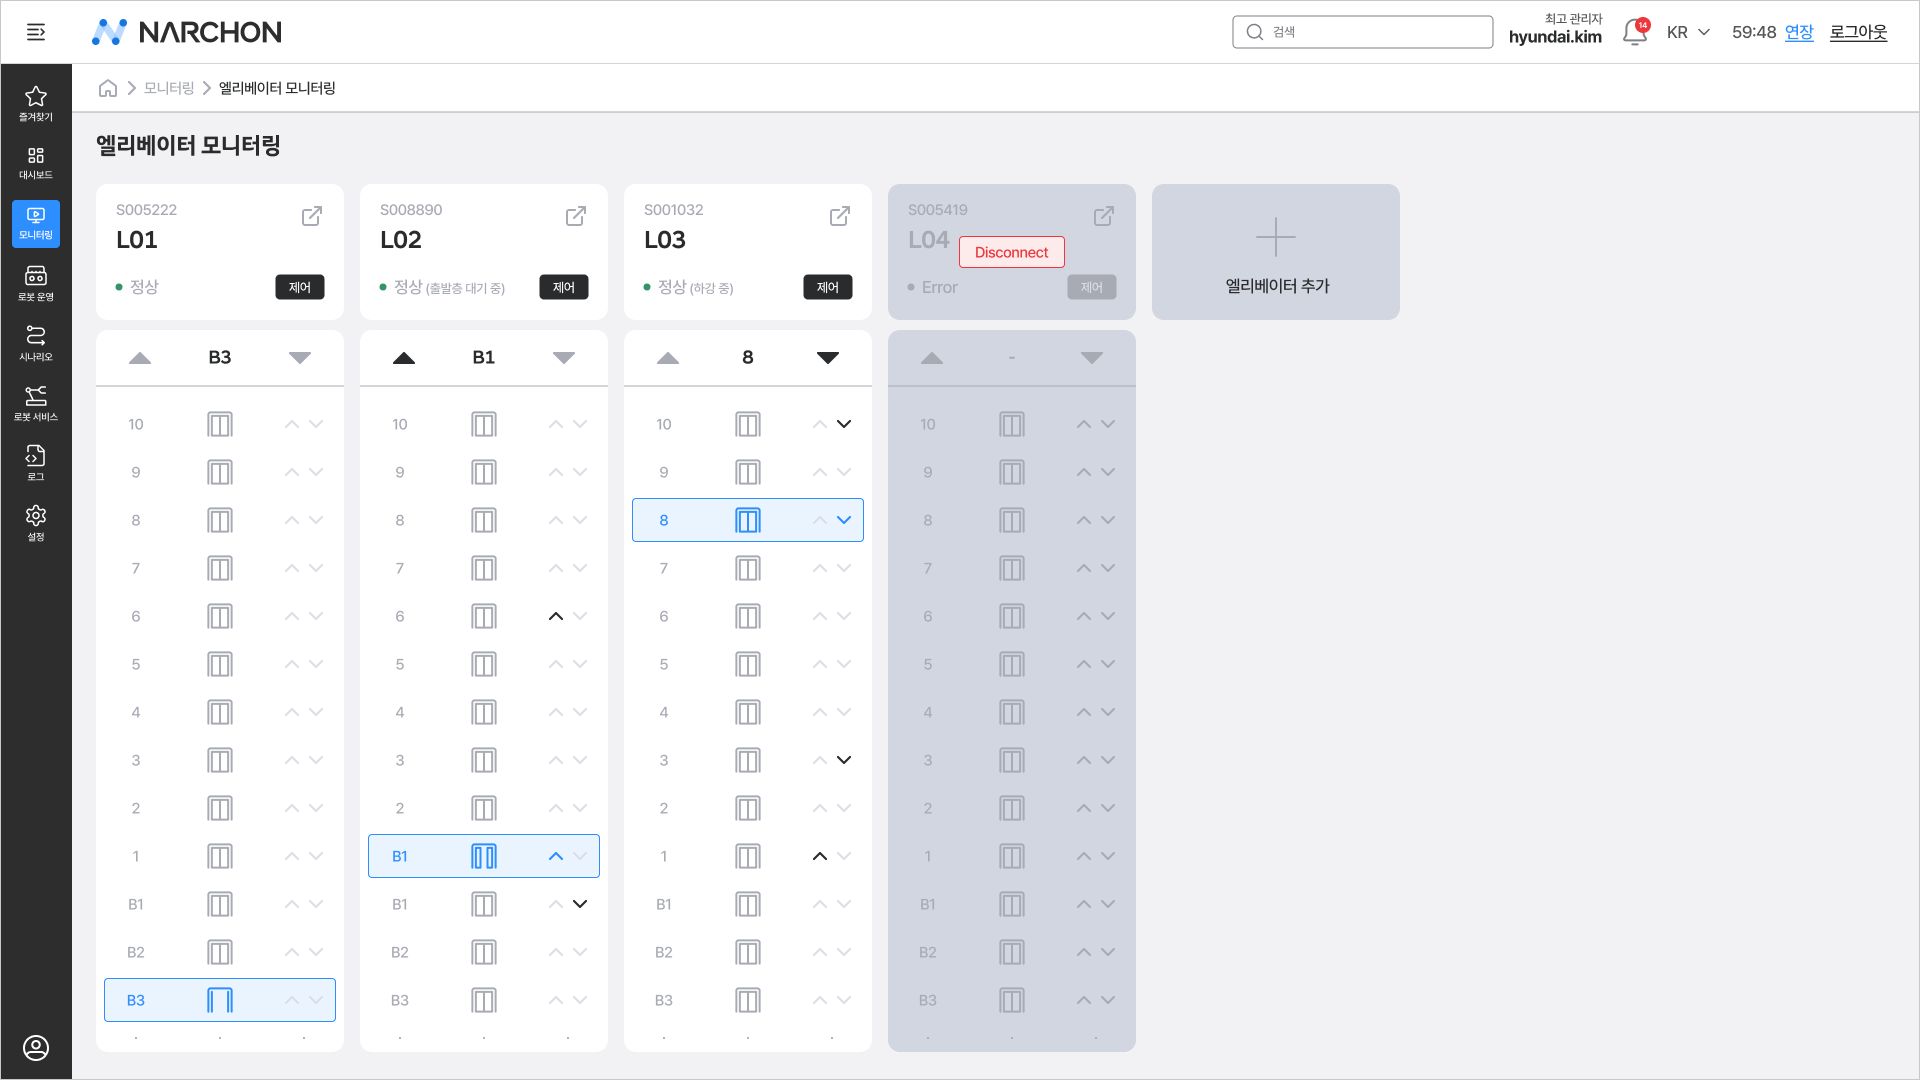
[ 엘리베이터 모니터링 ]
주행 시간을 단축하고 고객 만족도를 높이기 위해 로봇 자율주행, 인프라 연동, 관제 라우팅 설정을 유기적으로 통합하여,
엘리베이터·자동문 등 인프라를 다수의 로봇이 동시에 이용하는 경우에도
지연 없이 효율적으로 통과할 수 있는 기술을 연구합니다.
논문 및 특허
- 전자 장치 및 그 제어 방법: 여러 제조사의 이기종 다중로봇이 건물 내 엘리베이터를 공유하여 사용하는 방법과 구조 (KR: 1020230179094, US: 18/616,581, DE: 102024109982.8, JP: 2024-068190)
- 안내 로봇, 관제 서버, 및 안내 로봇 제어 방법: 로봇의 현재 위치와 방향을 기반으로 하는 컨텐츠 추천 (KR: 1020230145798 US: 18/598,896, DE: 102024109163.0, JP: 2024-116015)
- 전자 장치 및 그 제어 방법: 이기종 다중 로봇의 교차주행시 안전 확보 및 교착상태 방지를 위한 영역 관리 방법과 시나리오 (KR: 1020230179092 US: 18/654,501, DE: 102024113540.9, JP: 2024-117510)
- 전자 장치 및 그 제어 방법: 클라우드에서의 다중 로봇 경로의 효율적인 자동 분석 및 관리 (KR: 1020230180166, US: 18/606,162, DE: 102024108053.1, JP: 2024-039145)
- 로봇 제어 시스템 및 그 방법: 로봇 서비스 라이선스 인증 및 등록방식과 발급 관리구조 (KR: 1020230179089, US: 18/742,437, DE: 102024117801.9, JP: 2024-088338)
- 충전 로봇, 관제 서버, 및 충전 방법: 전기차 충전로봇과 전기차간 관제연동 및 안전확보를 위한 구조와 프로세스 (KR: 1020230149230, US: 18/610,834 DE: 102024110081.8, CN: 202410513481.X)
- 로봇 제어 시스템, 로봇, 및 로봇 제어 방법: 오프라인시 로봇서비스 동작 보장과 시나리오 관리 및 운영을 위한 하이브리드 workflow 구조와 구성방법 (KR: 1020230109249, US: 18/535,573, DE: 102024201523.7, JP: 2023-211459)
- 로봇, 로봇 동작 관리 장치, 그를 포함한 시스템 및 그 방법: UI를 이용한 로봇 Behavior 개발 방법과 그 구조 (KR: 1020230101657, US: 18/508,529, DE: 102023211530.1, JP: 2023-204179)
- 로봇 및 로봇의 제어 방법: 관제 서버와 로봇 간 오프라인 탐지 방법 및 복구 플로우 (KR: 1020230122057, US: 18/432,513, DE: 102024201387.0, JP: 2024-000362)
- 데이터 처리 장치 및 데이터 처리 방법: 다중 모듈 기반 로봇과 관제서버간 효율적인 데이터 관리를 위한 송수신 구조 (KR: 1020230131865, US: 18/432,620, DE: 102024201787.6, JP: 2024-067625)
- MSA 기반의 로봇 관제 장치 및 그 로봇 관리 방법: 자동 대응을 위한 개선 방법 (KR: 1020230050827, US: 18/236,997, CN: 202311204200.4)
- MSA 기반의 인증 장치 및 그 인증 처리 방법: 로봇관제 인증 처리 (KR: 1020230050826, US: 18/243,149)